系统的势能
在《功》一章中我们看到,在地球表面附近,恒定的重力对物体在某段位移上所做的功,只是该位移两端点位置之差的函数。这一性质使我们能够为系统定义一种不同于动能的能量,这种能量称为势能。我们将在下面各小节中讨论势能的多种性质和类型。
势能基础
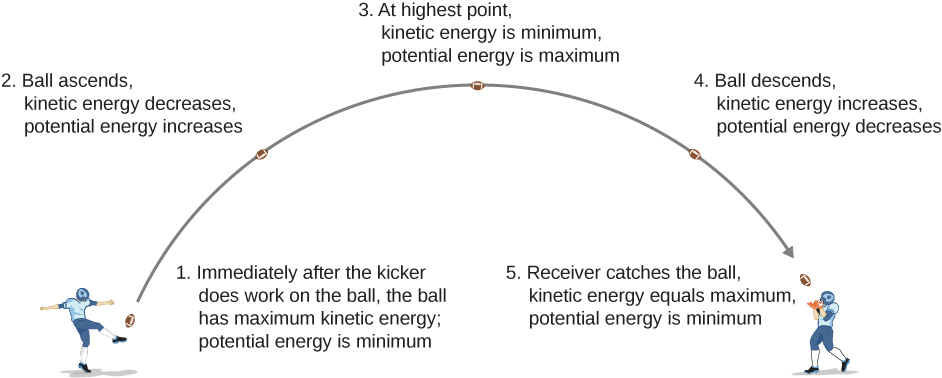
在《二维和三维空间中的运动》一章中,我们分析过抛体的运动,例如图 8.1.1 中踢橄榄球的情形。在本例中,我们忽略摩擦和空气阻力,并从踢球动作刚结束、橄榄球抛体运动刚开始的那一刻开始分析。橄榄球上升时,重力对橄榄球所做的功为负,因为球的位移在竖直方向为正,而重力在竖直方向为负。我们还注意到,球一路减速,直到达到运动的最高点,从而使球的动能减小。这部分动能的损失转化为「橄榄球-地球」系统重力势能的增加。
当橄榄球向地球下落时,对球做的功变为正,因为位移和重力都竖直向下。球同时不断加速,这表明动能在增大。因此,能量从重力势能又转化回动能。
基于这一情景,我们可以把从点 A 到点 B 的势能之差定义为做功的负值:
\Delta{U}_{AB}={U}_{B} - {U}_{A}=\text{-}{W}_{AB}.这个公式明确给出的是势能之差,而不只是绝对势能。因此,我们需要这样定义给定位置处的势能,使之能够独立地给出势能的标准值,而不是仅仅给出势能之差。为此,我们把势能函数改写成含一个任意常数的表达式:
\Delta U=U(\mathbf{\vec{r} })-U({\mathbf{\vec{r} } }_{0}).把起始位置 {\mathbf{\vec{r} } }_{0} 处的势能选为多少,取决于具体问题中怎样方便。最重要的是,无论怎样选取,都应当明确说明,并在整个问题的求解过程中保持一致。初始势能有几种公认的选取方式:例如,通常把问题中最低的高度定义为零势能点;若物体处于太空中,则往往把距系统最远的点定义为零势能点。于是,相对于 {\mathbf{\vec{r} } }_{0}, 处零点的势能就是 U(\vec{r}).
只要没有摩擦和空气阻力,橄榄球动能的变化就等于橄榄球重力势能变化的负值。这一结论可以推广到任何一种势能:
\Delta{K}_{AB}=\,-\Delta{U}_{AB}.我们来看一个具体的例子,在方便的位置选取重力势能的零点。
问 1. 在上面的图示中,相对于 x=1.5\,\text{m} 处的零点,粒子在 x=1\,\text{m} 和 x=2\,\text{m} 处的势能各是多少?验证势能之差仍为 7 J。
答:(4.63\,\text{J})-(-2.38\,\text{J})=7.00\,\text{J}
多粒子系统
一般而言,所关心的系统可能由若干粒子组成。系统势能之差等于重力或弹性力所做功的负值,而我们将在下一节看到,这两种力都是保守力。势能之差只取决于粒子的初、末位置,以及表征相互作用的某些参数(例如重力中的质量,或胡克定律力中的劲度系数)。
必须记住,势能是所选系统内各物体之间相互作用的一种属性,而不只是每个物体各自的属性。对电力而言尤其如此。不过在我们下面考虑的势能例子中,系统的某些部分要么非常大(如与表面上的物体相比的地球),要么非常小(如无质量的弹簧),以致把这些部分包含在系统中时,它们所经历的变化可以忽略。
势能的类型
系统中出现的每一种相互作用,都可以对应地标出一类势能。系统的总势能是各类势能之和(这由做功表达式中的点积可以相加的性质得出)。我们来看《功》一章中讨论过的几类势能的具体例子。我们先分别考虑每一种力单独作用时的情形,然后再考虑两种力共同作用的情形。
地球表面附近的重力势能
注册后查看全文
本页仅展示部分内容,注册并登录后可查看全文。
注册 / 登录