摩擦(大学)
物体运动时会受到阻力,因为物体与周围环境存在相互作用。这种阻力就是摩擦力。摩擦阻碍相互接触的系统之间的相对运动,但它也让我们得以行走——只要试试在冰上走路,这一点就显而易见了。摩擦是一种常见而又复杂的力,其行为至今尚未被完全理解。不过,弄清它在哪些情形下如何表现,仍然是可以做到的。
静摩擦与动摩擦
摩擦的基本定义陈述起来相当简单。
摩擦
摩擦是阻碍相互接触的系统之间的相对运动的力。
摩擦有几种形式。滑动摩擦的一个较简单的特征是:它与系统之间的接触面平行,且方向总是阻碍系统彼此之间的相对运动或运动趋势。若两个系统相互接触并彼此相对运动,它们之间的摩擦就称为动摩擦。例如,摩擦使冰球在冰面上滑行时减慢。当物体静止时,它们之间可以存在静摩擦;两个物体之间的静摩擦通常大于动摩擦。
静摩擦与动摩擦
若两个系统相互接触且彼此相对静止,它们之间的摩擦就称为静摩擦。若两个系统相互接触且彼此相对运动,它们之间的摩擦就称为动摩擦。
设想一下,试图把一个沉重的板条箱推过混凝土地面——你可能用尽全力推它,它却纹丝不动。这说明静摩擦会响应你的动作——它增大到与你的推力等大反向。如果你最终推得足够用力,板条箱会突然一滑并开始运动。这时静摩擦让位于动摩擦。一旦运动起来,维持它运动比让它启动容易得多,这表明动摩擦力小于静摩擦力。如果给板条箱增加质量,比如在它上面再放一个箱子,那么让它启动和维持运动都要更费力。此外,如果给混凝土抹上油,你会发现让板条箱启动并保持运动都更容易(正如你所预料的)。
图 6.2.1 以粗略的图像方式展示了摩擦如何在两个物体的界面上发生。近距离观察这些表面可以发现它们是粗糙的。因此,当你推物体使它运动起来(本例中是一个板条箱)时,必须把物体抬高,让它只靠表面顶点的触碰“跳跃”前进,同时顶点被折断,或两者兼有。即使物体表面上毫无运动,摩擦也能抵抗相当大的力。两个表面被压得越紧(比如在板条箱上再放一个箱子),使它们运动所需的力就越大。摩擦的一部分来自两个物体表面分子之间的黏附力,这解释了摩擦对物质性质的依赖。例如,橡胶底的鞋比皮底的鞋更防滑。黏附随接触的物质而变化,是表面物理学中相当复杂的课题。物体一旦运动起来,接触点就变少了(相互黏附的分子变少),维持运动所需的力也就更小。在虽小但不为零的速度下,摩擦几乎与速度无关。
 \mathbf{\vec{f} }, )总是阻碍相互接触的物体之间的运动或运动趋势。如图中的放大视图所示,摩擦部分源于接触表面的粗糙。物体要运动,就必须升高到上表面的一些峰顶能沿下表面“跳跃”前进的位置。因此,仅仅让物体开始运动就需要力。一些峰顶会被折断,维持运动同样需要力。摩擦的相当一部分其实来自构成两个物体的分子之间的吸引力,因此即使完全光滑的表面也不是无摩擦的。(事实上,同类材料完全光滑、洁净的表面会相互黏附,形成一种称为“冷焊”的结合。)" loading="lazy"/>
摩擦力的大小有两种形式:一种用于静态情形(静摩擦),另一种用于涉及运动的情形(动摩擦)。下面给出的只是一个近似的经验(由实验确定)模型。静摩擦与动摩擦的这些方程不是矢量方程。
静摩擦的大小
静摩擦 {f}_{\text{s} } 的大小满足
{f}_{\text{s} }\le{\mu}_{\text{s} }N,其中 {\mu}_{\text{s} } 是静摩擦系数,N 是法向力的大小。
符号 \le 意为“小于或等于”,意味着静摩擦力最大可取 {\mu}_{\text{s} }N. 静摩擦是一种响应力:对无论多大的外力,它都增大到与之等大反向,直至达到其最大限度。一旦施加的力超过
{f}_{\text{s} }\text{(max),} 物体就会运动。因此, {f}_{\text{s} }(\text{max})={\mu}_{\text{s} }N.动摩擦的大小
动摩擦 {f}_{\text{k} } 的大小由下式给出
{f}_{\text{k} }={\mu}_{\text{k} }N,其中 {\mu}_{\text{k} } 是动摩擦系数。
满足 {f}_{\text{k} }={\mu}_{\text{k} }N 的系统被描述为“摩擦表现为简单形式”的系统。从静摩擦到动摩擦的转变如图 6.2.2 所示。
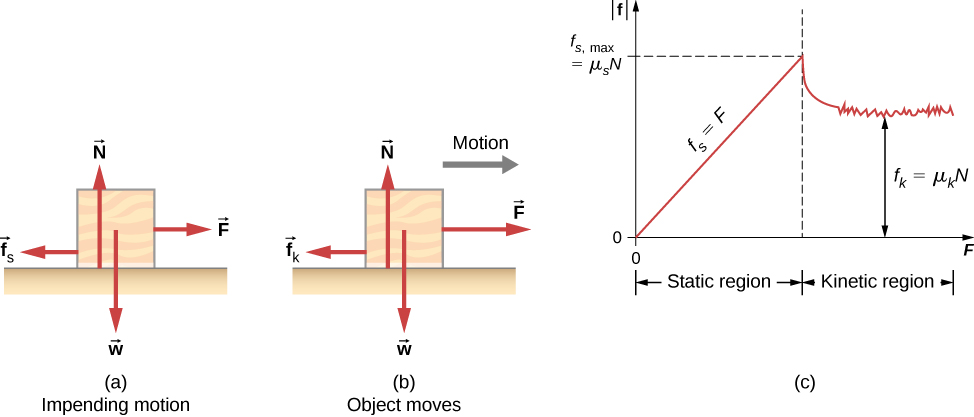 \mathbf{\vec{f} } 阻碍外力 \mathbf{\vec{F} }. 的方向。静摩擦的大小与外力相平衡。这显示在 (c) 图像的左侧。(b) 到某一时刻,外力的大小超过动摩擦力,滑块向右运动。这显示在图像的右侧。(c) 摩擦力对外力的图像;注意 {f}_{\text{s} }(\text{max})>{f}_{\text{k} }. 这意味着 {\mu}_{\text{s} }>{\mu}_{\text{k} }." loading="lazy"/>
注册后查看全文
本页仅展示部分内容,注册并登录后可查看全文。
注册 / 登录